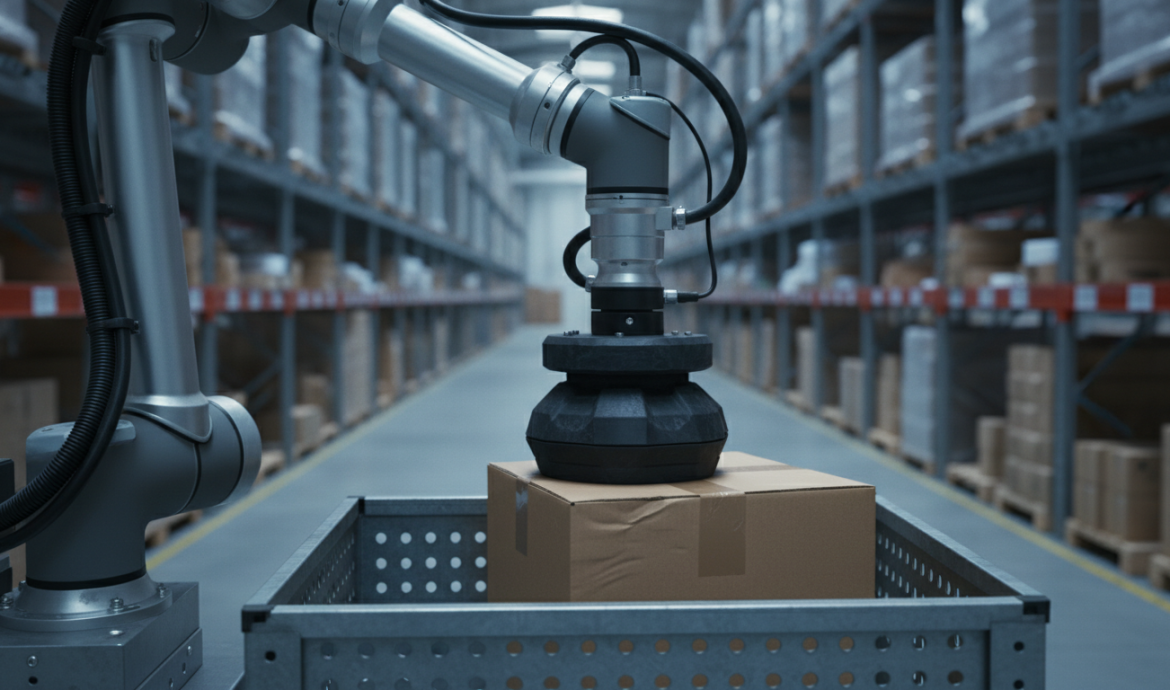
Твердая геометрия и податливый груз: прикладные барьеры физического ИИ на складе
NewsВнедрять физический ИИ для склада имеет смысл только на операциях с непрерывным механическим взаимодействием с грузом, где координаты захвата невозможно рассчитать по жесткой координатной сетке заранее. Единственное исключение составляют зоны полностью стандартизированного палетного хранения, где геометрия упаковки неизменна годами, а любые отклонения отсекаются еще на этапе приемки простыми фотодатчиками габаритов. Как только форма, жесткость или взаимное положение коробок начинают меняться от цикла к циклу, традиционная автоматизация по заданным точкам останавливает конвейер или роняет предметы.
Разрыв между виртуальным расчетом и поведением материала
Основная сложность внедрения интеллектуальных моделей в погрузочные и сортировочные манипуляторы кроется не в распознавании контуров камерами, а в непредсказуемости механического отклика груза. Модель машинного зрения может безошибочно определить верхнюю плоскость картонного короба в глубине навала, однако при опускании вакуумного захвата реальный объект ведет себя иначе, чем его расчетный цифровой двойник.
На практике инженеры сталкиваются с цепочкой сопутствующих факторов:
- Прогиб упаковки под нагрузкой. Тонкий гофрокартон под давлением присоски или губок захвата деформируется, изменяя точку приложения вектора силы, что нередко приводит к срыву вакуума в момент резкого ускорения стрелы.
- Случайная динамика сыпучего содержимого. Если внутри упаковки находится пакет со стиральным порошком или полимерными гранулами, центр тяжести смещается уже в воздухе, заставляя шарнирные приводы манипулятора работать с нештатным крутящим моментом.
- Износ и пыль рабочих поверхностей. Пленка стретч-обмотки, запыленный скотч или влажные мешки имеют нестабильный коэффициент трения, из-за чего пневматический захват требует непрерывной адаптации силы удержания прямо в процессе переноса.
Смена предпосылки: что происходит при идеальной калибровке
Если исходить из предпосылки, что алгоритм локализации и силовой обратной связи обучен идеально и способен учесть любое микроскопическое проскальзывание коробки, ограничение смещается в сторону тактовой частоты и безопасности окружения. Чтобы мгновенно реагировать на деформацию тары, нейросетевой контроллер должен опрашивать тензометрические датчики и перестраивать траекторию с частотой в сотни герц. На максимальной скорости манипулятора это создает значительные динамические нагрузки на редукторы и станину, сокращая механический ресурс узлов.
Снижение же рабочей скорости ради бережного и гарантированного удержания груза моментально ломает экономику логистического узла: робот начинает уступать по выработке человеку-комплектовщику, занятому на той же позиции. В результате технологическая задача упирается не в вычислительную мощность чипов, а в физический предел прочности материалов и приводов.
Выбор рабочего компромисса
Развертывание физического интеллекта в складском контуре требует осознанного компромисса между универсальностью и пропускной способностью линии. Либо манипулятор настраивают на строго ограниченный перечень типоразмеров и жестких упаковок, получая предсказуемый темп обработки без сбоев, либо системе дают свободу работы с разнородным потоком и помятыми коробками, заранее закладывая снижение скорости перемещения и периодические вмешательства оператора при аварийном сбросе груза.